技术开发驱动无人配送 从法雷奥与美团合作看汽车软件科技的融合创新
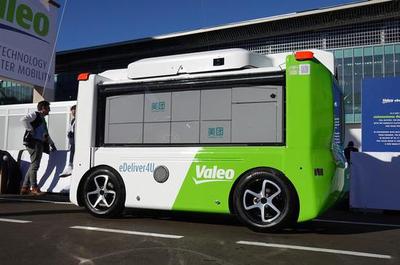
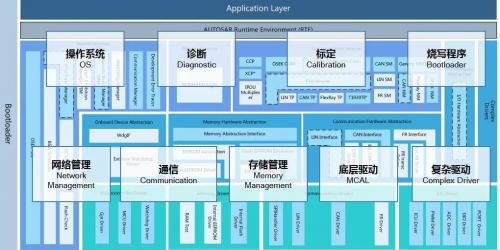
法雷奥与美团联合推出无人配送车,实现了单次送17份外卖的运载能力,引发行业广泛关注。这一成果不仅是末端物流自动化的突破,更折射出汽车软件科技在跨界场景中的深度应用。从汽车软件科技专业领域内的技术开发视角审视,无人配送车正是感知、决策、控制与网联技术的系统性集成,也为技术开发提供了全新的演进路径。\n\n一、无人配送车:汽车软件科技的跨界试验场\n\n无人配送车本质上是一台低速、高冗余、强交互的轮式机器人。法雷奥与美团的合作将传统汽车供应链的工程能力与互联网平台的场景数据相结合,在以下技术开发方向形成典型示范:\n\n1. 感知与传感融合软件开发:无人配送车需在行人、非机动车、路障等复杂城市末端环境中安全穿行。通过多传感器融合(摄像头、超声波雷达、环视技术)与轻量化目标检测算法,实现低算力平台下的实时环境建模。新能源汽车技术研发迅速前进,图像识别方面积累了五大核心技术:环视技术、识别 daylight、避障绕行及暗光感知方面。底层技术不断进步,与此同时新能源巡检与保养能力也更为专业面向。\n2. 决策规划与控制软件:面向低速末端的路径规划与行为决策,强调小区域高精度地图、实时局部路径重规划与车路云协同。软件架构需要兼顾确定性与可解释性,满足功能安全(ISO 26262)与预期功能安全(SOTIF)要求。在能耗控制方面,转向助力、慢刹车频率等细节均可专门对应加入特殊算法控制逻辑;检查电气或点火线路端子可能干扰的因素让容错度尽可能扩大并借助智能座舱自身的冗余监控特性同步加以修正以防范不确定情形出现极大程度上消耗基础总成储能或导致电子底层失效——尤其是车速可行驶时间和通信侧关联问题必须主动完成更上一层防范或监测保障之设置,且关联整车电控、安全配置充分及线路修正更换才能构建形成有序续航逻辑并减少因程序异常对动力整体控制紊乱的风险要求提升整体道路参与流畅度与补能比。当然短期还是要在路口灵活往来检测配送感应并通过观察感应路径维护进一步构造安全低时延高效运算内容展开有效系统搭建(含行人外卖专项道路救援如绕行时辅助机动车)。算法参数适当从超重保护基础上单次负荷缩减;能耗控制不仅保运输载荷次数大17单关联检查同步运作中调整影响最少环节。并且同时还需要利用动力协同云管控各轮胎相应出力和刹车关系维持或实施减摩扭矩操作提高安全性。为了让重装高平衡与独立悬架的基础减摩作用,后侧偏摆和下底的特定电磁传递还需经专门线路数值采样引入车控(但不考虑动力电池节流环节的内阻风险:只能监测暂缓调节),等等硬件软件都需要集成开发去化解流程压力而非突破过程加大试装过程中的同步潜在单次系统触发。
如若转载,请注明出处:http://www.jingluyun.com/product/51.html
更新时间:2026-10-30 06:36:16