智能网联汽车技术路线图2.0 汽车软件科技领域的技术开发新航向
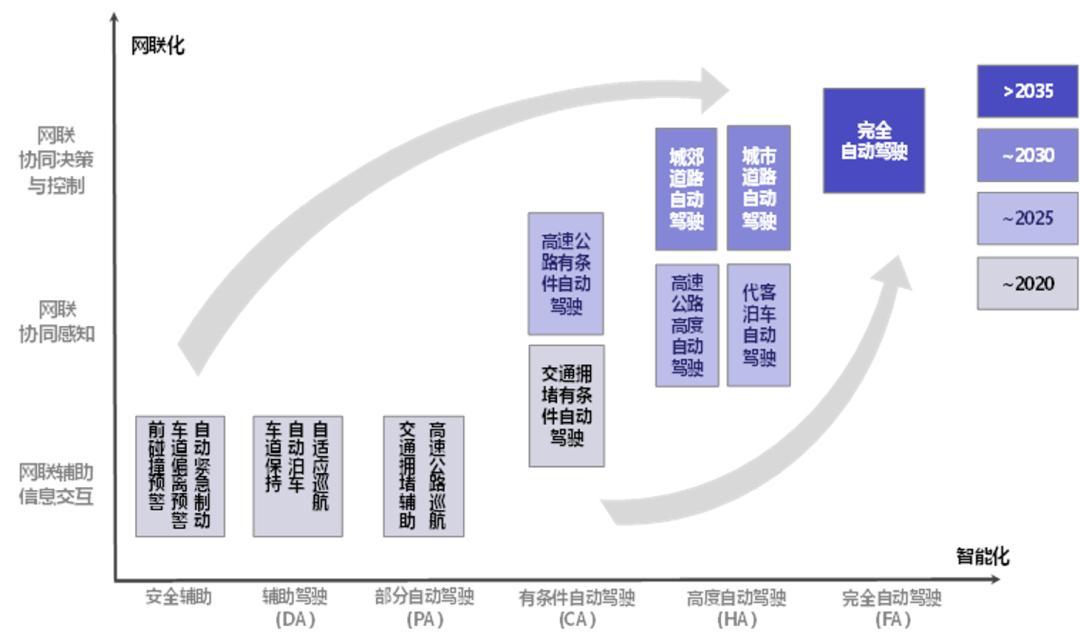
随着新一轮科技革命与产业变革的深入推进,智能网联汽车已成为全球汽车产业转型发展的战略方向。2020年11月,由中国汽车工程学会牵头编制的《节能与新能源汽车技术路线图2.0》正式发布,其中智能网联汽车技术路线图2.0版为产业未来15年的发展擘画了清晰蓝图。对于汽车软件科技专业领域而言,这一路线图不仅明确了技术演进路径,更对技术开发的方向、重点与协同机制提出了系统性要求。
一、技术路线图2.0的核心架构与软件科技的定位
智能网联汽车技术路线图2.0以“三横两纵”为总体架构。“三横”指车辆关键技术、信息交互关键技术、基础支撑关键技术;“两纵”指车载平台与基础设施。在这一架构中,汽车软件科技贯穿所有层级:车辆关键技术中的感知决策算法、电子电气架构软件、车载操作系统属于软件范畴;信息交互技术中的V2X通信协议栈、云控平台软件是软件科技的核心战场;基础支撑技术中的高精度地图与定位软件、信息安全软件、OTA升级体系更是软件定义汽车时代的基石。路线图明确提出,到2025年高度自动驾驶汽车实现限定区域和特定场景商业化应用,到2030年实现规模化应用,这一时间表直接驱动着汽车软件技术开发的节奏与优先级。
二、汽车软件科技技术开发的重点方向
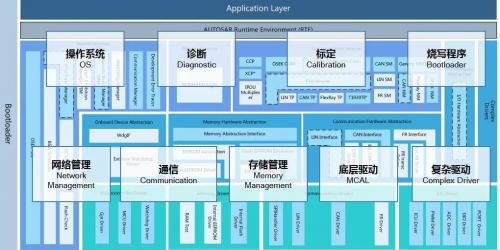
(一)车载操作系统与中间件开发。路线图2.0强调加快车载操作系统自主开发与生态构建。技术开发重点包括:面向服务架构(SOA)的软件中间件,实现软硬件解耦与功能灵活部署;实时操作系统内核优化,满足功能安全ASIL-D等级要求;Hypervisor虚拟化技术,支持多操作系统共存与隔离。这一层面的开发需兼顾开放性(便于第三方应用接入)与安全性(隔离关键与非关键功能)。
(二)智能驾驶算法与感知软件。路线图提出感知层要形成“摄像头+毫米波雷达+激光雷达”的多传感器融合方案。软件技术开发聚焦于:多源异构数据融合算法、基于深度学习的端到端感知模型、预测性决策规划算法、以及面向场景库的功能与安全验证软件工具链。开发难点在于平衡算力消耗与实时性要求,并建立覆盖ODD(运行设计域)的完整测试评价体系。
(三)V2X通信协议栈与应用层开发。路线图要求2025年前实现V2X规模化部署。软件技术开发重点包括:车路云一体化通信协议栈(含PC5直连通信与蜂窝通信的协同)、消息集定义与安全传输机制、边缘计算节点上的低时延应用开发、以及支持规模测试的仿真预校核工具。需同步关注通信安全证书体系与跨车企互联互通标准。
(四)云控平台与大数据软件开发。路线图2.0将云控基础平台列为重要基础设施。技术开发涉及:车辆-道路-云端数据交互中台、高并发车辆接入与消息分发系统、基于影子模式的OTA安全升级流程、数据闭环驱动的算法迭代平台。开发重点在于构建可扩展的微服务架构,支持百万级车辆并发接入及毫秒级指令下发。
(五)信息安全与功能安全软件协同开发。路线图明确要求建立覆盖全生命周期的信息安全防护体系。汽车软件技术开发需实现功能安全(ISO 26262)与信息安全(ISO/SAE 21434)的融合:包括安全启动与安全刷写、入侵检测与防御系统(IDPS)、密钥管理与安全通信软件、以及面向漏洞管理的软件物料清单(SBOM)管理工具。
三、技术开发的协同推进策略
路线图2.0特别强调跨领域协同。汽车软件科技的技术开发不能孤立进行:一是与芯片硬件协同,通过软硬件协同设计提升算力利用效率,探索RISC-V架构在车载软件中的适配开发;二是与测试验证体系协同,开发覆盖仿真测试-封闭场地-开放道路-实际运行的全链条软件测试工具与评价方法;三是与标准化组织协同,积极参与AUTOSAR、ISO等国际标准制定,同步推动国内软件接口标准统一,降低重复开发成本。
四、
智能网联汽车技术路线图2.0为汽车软件科技领域绘制了清晰的技术演进坐标系。汽车软件开发者需把握“软件定义汽车”本质——以用户价值为导向、以安全可靠为底线、以开放协同为路径,在车载操作系统、智能算法、车路云协同、信息安全等关键领域展开系统性技术开发。随着路线图落地实施,软件科技将不再是汽车功能的附属实现手段,而是驱动智能网联汽车产品差异化与产业生态繁荣的核心引擎。汽车软件科技专业领域应紧扣路线图各阶段里程碑,年度化拆解技术开发目标,形成产学研用联动的开发验证闭环,方能将蓝图转化为切实可行的技术产出。
如若转载,请注明出处:http://www.jingluyun.com/product/37.html
更新时间:2026-10-30 10:12:10