摄像头模组发力万亿自动驾驶赛道 汽车软件科技专业领域内的技术开发
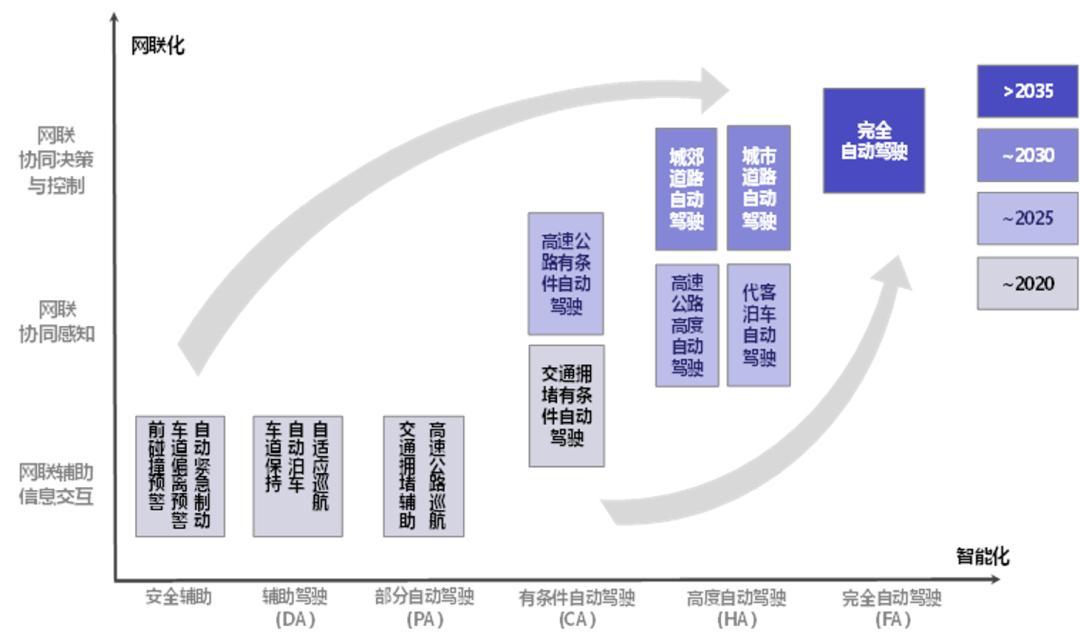
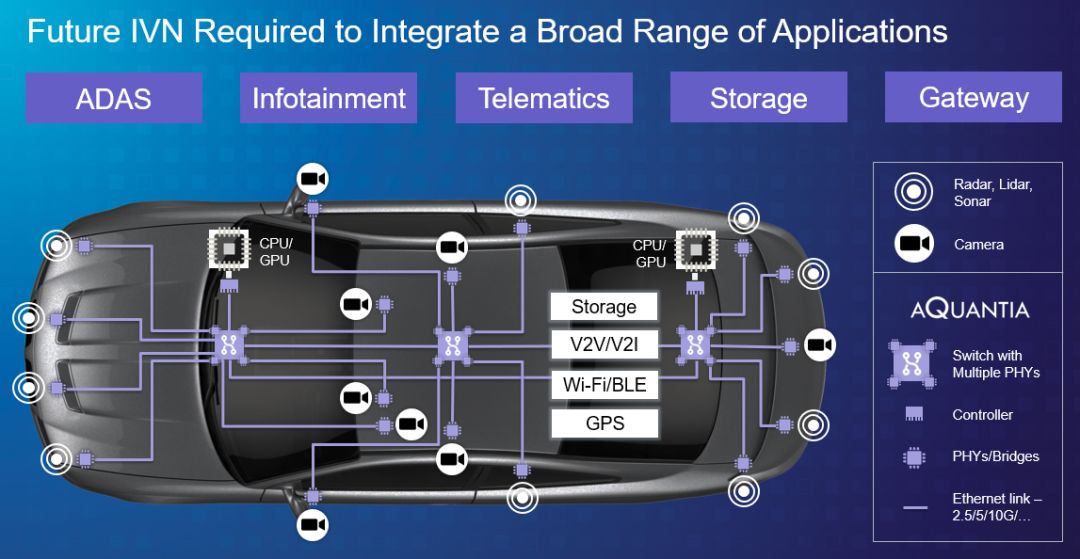
随着自动驾驶技术从实验室走向大规模量产,一个万亿级的市场正在加速形成。在这场变革中,摄像头模组作为感知层的核心传感器,正从简单的图像采集器件进化为集光学、算法、芯片于一体的智能节点。与此汽车软件科技在专业领域内的技术开发,成为打通数据闭环、实现安全冗余的关键推力。本文将探讨摄像头模组如何发力自动驾驶赛道,以及汽车软件技术开发所面临的机遇与挑战。\n\n## 一、摄像头模组:自动驾驶的“视觉中枢”\n\n自动驾驶系统依赖激光雷达、毫米波雷达、超声波雷达和摄像头等多模态传感器。其中,摄像头凭借成本低、分辨率高、语义信息丰富等优势,成为量产乘用车和Robotaxi不可或缺的感知方案。据行业预测,全球车载摄像头市场规模将在2030年突破千亿美元,带动整个镜头、CMOS图像传感器、模组封装及软件算法产业链爆发。\n\n摄像头模组的技术演进主要体现在三个层面:\n- 高像素与大靶面:从1MP、2MP向8MP甚至12MP升级,配合更大的光学靶面,提升远距离小目标识别能力。\n- 宽动态与低照度:通过LED闪烁抑制、HDR合成及近红外增强,适应隧道、夜间、逆光等复杂场景。\n- 系统级集成:将ISP、NPU或专用ISP芯片嵌入模组,实现前端预处理,减轻域控制器负担。\n\n硬件仅提供“眼睛”,真正的“视觉理解”需要强大的汽车软件科技支撑。\n\n## 二、汽车软件科技:专业领域内的技术开发方向\n\n在自动驾驶赛道的竞争中,软件定义汽车已从口号变为现实。围绕摄像头模组,专业领域的技术开发聚焦以下方向:\n\n### 1. 图像信号处理与净化\n- 实时ISP流水线:在嵌入式GPU/FPGA上部署去马赛克、降噪、色彩校正、畸变校正。\n- 多路摄像头同步:为环视、前视、侧视提供硬件触发同步,确保融合算法的时间对齐。\n\n### 2. 感知算法与深度学习\n- 2D/3D目标检测:基于CNN、Transformer实现车辆、行人、交通标志的检测与分割。\n- 车道线与可行驶区域:结合BEV+Transformer架构,将多摄像头图像投影到统一鸟瞰图空间。\n- 双目/多目立体视觉:通过视差计算生成稠密深度图,实现低成本测距。\n\n### 3. 多传感器融合与定位\n- 前融合与后融合:在数据层或特征层融合摄像头、雷达、激光雷达,提升鲁棒性。\n- 视觉SLAM与语义建图:利用摄像头序列构建局部地图,辅助高精定位。\n\n### 4. 功能安全与预期功能安全\n- ISO 26262 ASIL-B/D:从摄像头模组到软件栈的失效模式分析、诊断与冗余设计。\n- SOTIF:应对恶劣天气、未知障碍物等长尾场景,通过影子模式与数据回传持续迭代。\n\n### 5. 数据闭环与OTA\n- 自动标注与仿真:利用大模型对回传图像预标注,再通过仿真注入极端场景,加速算法验证。\n- 影子模式与增量学习:量产车端运行影子模型,对比人类驾驶行为,发现感知弱点。\n\n## 三、万亿赛道下的协同与挑战\n\n摄像头模组厂商与汽车软件科技公司之间的协同日益紧密。传统Tier1提供“硬件+基础软件”,而新兴软件商则提供中间件、算法和应用层。竞争焦点已从单一硬件参数转向全栈软硬一体能力。这也带来几大挑战:\n\n- 算力与功耗平衡:高像素、多路摄像头对域控制器算力要求极高,需兼顾散热与能效。\n- 数据合规:图像数据涉及隐私和地理信息,跨境传输受限,需本地化处理。\n- 长尾问题:罕见场景难以穷举,需要海量真实里程与高效合成数据双轮驱动。\n- 标准与法规:各国对自动驾驶的认证标准不一,软件功能安全与网络安全准入成为门槛。\n\n## 四、未来展望:软件定义摄像头的时代\n\n摄像头模组将从“通用传感器”走向“软件可定义传感器”。同一硬件在生命周期内,通过OTA换装不同的感知模型——例如在高速场景侧重远距小目标,在泊车场景侧重近距鱼眼畸变恢复。汽车软件科技公司将在这一进程中扮演核心角色,他们需要既懂光学、图像处理,又懂嵌入式、AI部署与功能安全。\n\n万亿自动驾驶赛道的帷幕刚刚拉开。摄像头模组作为视觉入口,其价值将不断被软件算法放大。只有那些在专业领域内深耕技术开发、打通硬件与软件鸿沟的玩家,才能在这片万亿蓝海中立足。
如若转载,请注明出处:http://www.jingluyun.com/product/27.html
更新时间:2026-10-30 13:22:49